桥介数物于2023年5月正式成立,专注通用机器人操作系统研发。沂景资本参与桥介数物Pre-A轮融资,助力其机器人动作开发平台加速商业化落地。
在机器人形态和应用场景不断丰富的背景下,尚阳星选择从机器人“小脑”(运动控制)方向切入,希望解决不同机器人在运动能力开发过程中重复研发、开发周期长、跨本体复用难等问题,为不同构型机器人打造更加通用的运动控制系统。
截至目前,桥介数物已完成多款人形、四足、轮足机器人的适配验证,运动控制方案已服务60余种机器人本体,覆盖足式机器人、汽车主机厂、工业自动化、智能终端、协作及服务机器人等领域。
当前,具身智能正从技术探索走向实景落地,行业竞争逻辑也在持续迭代。沂景资本认为,具身智能的竞争是多种底层能力协同演进的过程。相较于单一的硬件形态,算力底座、仿真体系、智能决策、通用运动控制等关键能力,正成为支撑产业进一步发展的重要基础。
在运动控制这一环节,沂景资本投资桥介数物,进一步延伸对具身智能关键底层能力的关注。依托通用运动控制技术与RoboCraft AI开发平台,企业推动多机型机器人运动能力的标准化、通用化、可复用开发,让机器人能够将上层决策进一步转化为稳定、可执行的动作。
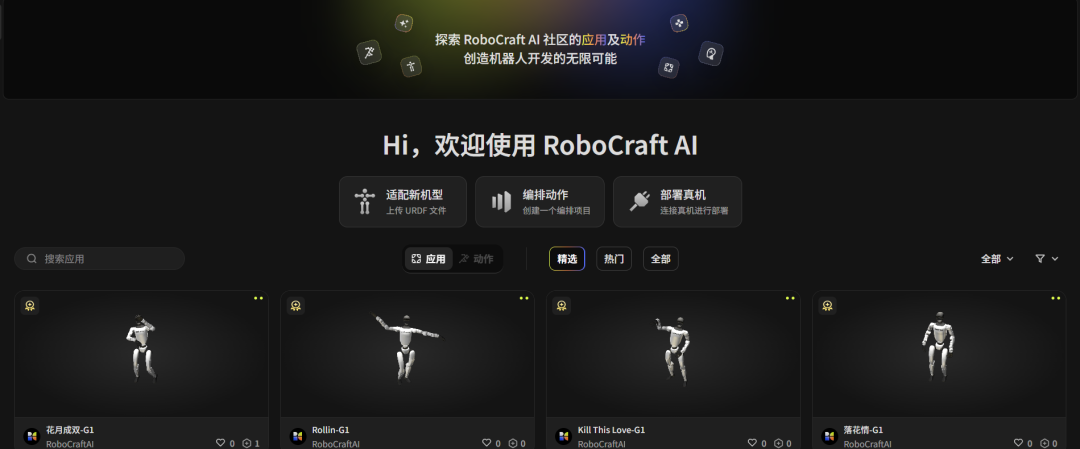
不仅要“造出机器人”,还要让不同机器人能够更快获得稳定、丰富且可持续迭代的运动能力。桥介数物希望以通用机器人操作系统连接不同机器人本体、运动能力与应用场景,让机器人开发从“一机一套”逐步走向更加高效、可复用的基础设施体系。

确认